- Navegación autónoma
- Mapeo 2D y 3D
- Constructor de misiones
- Patrullajes
- Evasión de obstáculos
- Zonas restringidas
- Historial
- Telemetría
- Exploración autónoma BETA
LAB001
Go2 Autonomous Navigation
MVP
Robótica · Sistemas autónomos · Seguridad
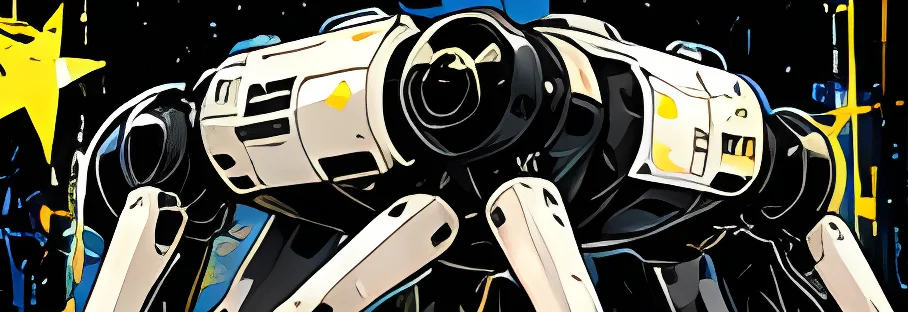
Lo difícil no fue hacerlo caminar. Fue lograr que entendiera dónde estaba.
Un robot cuadrúpedo puede caminar, girar y obedecer comandos.
Eso no significa que sea autónomo.
El reto comenzó cuando quise que un Unitree Go2 pudiera recibir una misión y desplazarse por una instalación entendiendo realmente su entorno.
Para conseguirlo fue necesario trabajar con LiDAR, RealSense, ROS 2, mapas 2D y 3D, telemetría, evasión de obstáculos y localización.
Pero el mayor desafío no estaba en el movimiento.
Estaba en construir una representación fiable del espacio.
Una pared mal localizada, ruido en un mapa o pequeños errores acumulados pueden cambiar completamente la forma en que un robot interpreta una habitación.
El proyecto terminó convirtiéndose en una plataforma de navegación y misiones donde el robot no solamente se mueve: construye un mapa, se localiza dentro de él y utiliza esa información para decidir cómo llegar a su destino.
Y ahí la robótica dejó de ser “controlar un robot” para convertirse en algo mucho más interesante:
enseñarle suficiente sobre el mundo como para dejarlo actuar por sí mismo.
Lo difícil no fue hacerlo caminar. Fue lograr que entendiera dónde estaba.
Ficha técnica
- Pipeline
- Sense
- Map
- Localize
- Navigate
- Mission
- Capacidades
- Casos límite
- Vidrio
- Superficies reflectantes
- Escalones
- Obstáculos dinámicos
- Tecnologías
- Next.jsSupabaseROS 2CUDALiDARRealSense
- Rol
- Todo el software.
- Estado
- MVP
Robótica · Sistemas autónomos · Seguridad
- Nota
- Mapas de demostración. Cliente, ubicación y rutas no se publican.